在低空经济、工业自动化、机器人和智能交通加速落地的带动下,中远距测距需求正在快速增加。无人机需要在数十米外提前判断障碍物和离地高度,AGV要在大型仓库里稳定避障,智能交通和港口设备要对远距离目标做连续监测。这些场景的共同点是:距离更远、环境光更强、对帧率和精度的要求更高。
面对中远距需求,方案选择往往会在dToF(直接飞行时间)与iToF(间接飞行时间)之间展开。两者都基于飞行时间原理,但在远距离下的表现差异明显。锡产微芯传感器事业部矽印科技结合R5001单点dToF芯片的设计实践,梳理这一选型逻辑。
一、原理差异:一个测时间,一个测相位
dToF直接测量光脉冲从发射到返回的时间差,再以光速换算距离。只要能接收到足够的光子、计时精度足够,测距结果与目标远近没有直接关系,误差主要来自时间测量分辨率和光子统计抖动。
iToF发射的是经过调制的连续光,通过比较发射与接收信号之间的相位差反推距离。它的优势在中短距离和深度成像,单帧可输出面阵深度图;但相位测量存在固有的周期性模糊,需要通过多频调制来解缠绕,且随着距离增加,返回光子数随距离平方衰减,相位信噪比下降,远距离精度和量程会受到明显限制。
二、远距离下的三道分水岭
第一是精度随距离的衰减方式。iToF在设计量程内精度良好,但越接近量程极限,相位噪声越突出;dToF的计时误差在原理上不随距离放大,因此更适合把量程推到几十米量级。
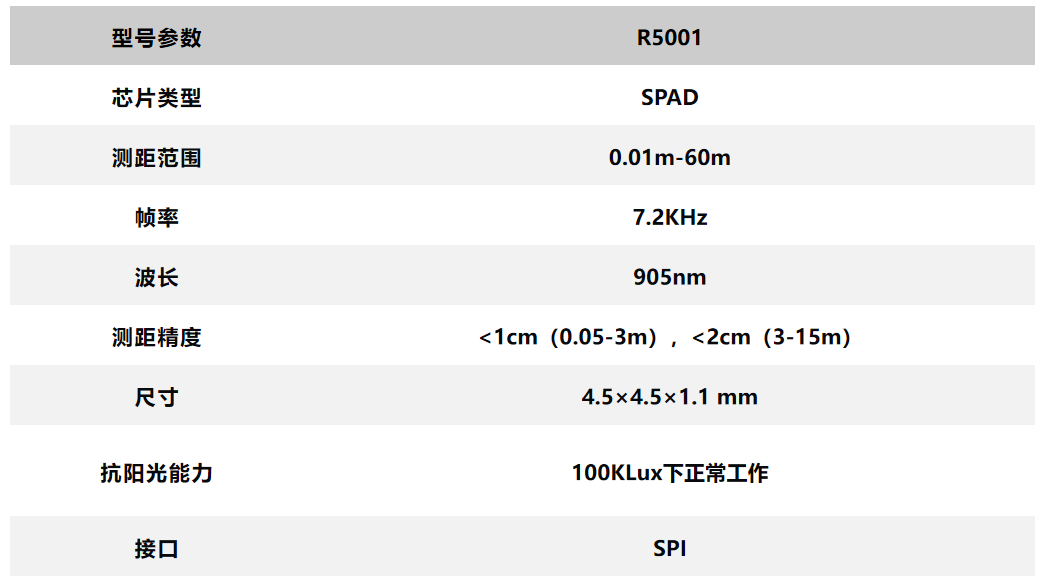
第二是帧率。dToF依赖高时间分辨率的光子计数与时间数字转换,可实现数千赫兹级的原始采样,R5001的帧率可达7.2kHz,这对高速移动的无人机、行车类场景意味着更小的运动延迟。iToF需要在多个调制频率间切换积分,帧率通常在数十到数百帧,难以兼顾远距离和高实时性。
第三是环境光鲁棒性。中远距场景大量在室外,阳光直射是常态。iToF连续曝光期间,背景光会持续叠加在积分电荷上,抬升噪声基底;dToF采用短脉冲配合单光子探测和片上时间相关统计,可在时间窗内有效剔除背景光子,R5001即支持100KLux环境光下稳定工作。
三、R5001:为中远距设计的单点dToF
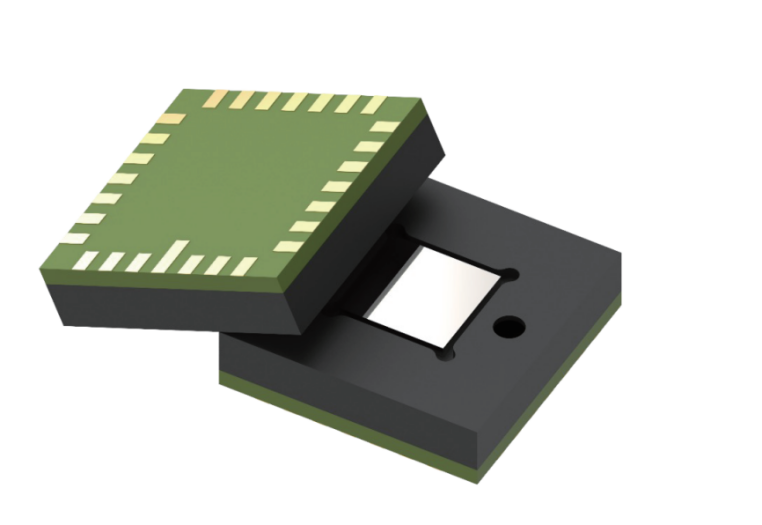
R5001是一款基于SPAD(单光子雪崩二极管)的单点dToF芯片,全量程0.01至60米,最大测距可达60米;其中0.05至15米内可保持高精度测距(0.05–3米测距误差小于1厘米,3–15米测距误差小于2厘米),近距离误差小于1.5厘米,兼顾近距到位检测与远距探测。封装尺寸4.5×4.5×1.1mm,采用单电源供电,内置OD4.0滤光片抑制带外光,便于在空间受限的整机中集成。
在测距组织上,芯片通过直方图方式统计回波光子,支持多目标距离输出和多回波识别,能从干扰中分离真实目标,对应雨雾、多目标和低反射率表面等复杂工况。片上集成背景光抑制电路,配合较高的原始采样率,使整机在强光和动态场景下仍能保持稳定输出。
四、什么场景该选dToF,什么场景保留iToF
中远距、强阳光、高动态是倾向dToF的典型条件,例如无人机定高与避障、工业远距到位与防撞、智能交通的车辆与轮廓检测、港口和起重设备的距离监测。这些应用要求的是"测得远、测得稳、跟得上"。
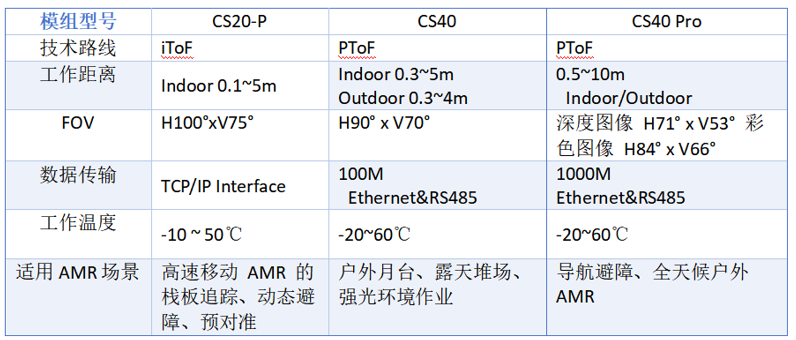
而在室内近距离、需要面阵深度图做姿态、体积或空间理解的场景,iToF仍有其价值。矽印科技的CS系列模组以940nm VCSEL相位式方案覆盖0.几到数米的深度感知,其中CS20-P面向室内近身补盲、CS30支持RGBD融合与分层避障、CS40具备IP67防护并在120Klux环境光以内稳定工作、CS40 Pro工作距离0.5至10米(90%反射率条件下)并板载NPU。简单说,远距离单点测距优先dToF,近距离面阵成像优先iToF,两者更多是互补而非替代。
五、结语
中远距测距的技术选型,本质是把场景的距离、光照和实时性约束,对应到合适的物理原理上。dToF凭借不随距离衰减的计时精度、高帧率和强光鲁棒性,正在成为中远距场景的主流选择。依托锡产微芯IDM体系在SPAD工艺、封装与量产上的支撑,矽印科技可以提供从R5001芯片到光学、固件和量产校正的完整方案,欢迎有中远距测距需求的整机与方案厂商开展样品测试与技术对接。
sparcsensor@ic-sparc.com
+86 13701993643
+49 (0) 871 660 665-0